¿Qué es el control grid-forming frente al control grid-following?
2026-01-21

Los ingenieros y los propietarios escuchan hoy en día dos términos por todas partes: grid-forming y grid-following. Pueden sonar como etiquetas académicas, pero elegir el modo correcto cambia cómo se comporta un sistema eléctrico bajo condiciones de estrés. En pocas palabras, el control grid-forming permite que un inversor establezca la referencia de voltaje y frecuencia: actúa como un generador síncrono en miniatura. Por otro lado, el control grid-following hace que el inversor siga una referencia de red existente, inyectando corriente para cumplir un punto de potencia mientras usa un phase-locked loop (PLL) para mantenerse sincronizado. Ambos son esenciales en los sistemas eléctricos modernos, pero sus roles, limitaciones y detalles de implementación difieren de manera que importa a nivel de sitio.
A continuación, desgloso los conceptos usando razonamiento práctico, cálculos simples y dos ejemplos de campo (microred y sitio comercial respaldado por BESS). Se trata de orientación de diseño clara que puede aplicarse en especificaciones de adquisición y reuniones técnicas.
Por qué la distinción importa hoy

Históricamente, la red estaba dominada por máquinas síncronas: generadores giratorios que proporcionaban de forma inherente inercia, capacidad de cortocircuito y una referencia de voltaje/frecuencia. Los recursos basados en inversores (IBR), como los inversores fotovoltaicos y de baterías, eran actores secundarios que simplemente inyectaban corriente mientras “seguían” la red. A medida que aumenta la penetración de inversores, la fuerza de la red disminuye y el comportamiento del sistema cambia: menos inercia, oscilaciones de frecuencia más amplias y contribuciones diferentes ante fallas. En ese contexto, “seguir la red” no siempre es suficiente. El control grid-forming permite que los inversores crean la referencia, de modo que los sistemas puedan operar en isla, realizar arranques en negro (black-start) y mantener la estabilidad incluso con pocos o ningún generador síncrono.
Contraste técnico rápido (ingeniería práctica)
Control Grid-Forming
- Actúa como fuente de voltaje: establece amplitud, fase y frecuencia.
- Proporciona inercia virtual y amortiguamiento (a través de bucles de control como el Virtual Synchronous Machine — VSM).
- Permite black-start y operación estable en modo isla.
- Requiere una regulación de voltaje y ajuste de protección cuidadosos, ya que altera el comportamiento de fallas locales.
Control Grid-Following
- Actúa como fuente de corriente sincronizada a una referencia de voltaje externa (mediante PLL).
- Excelente para inyectar potencia en una red rígida y para control preciso de corriente (armónicos, potencia reactiva).
- No puede establecer una referencia de red si no existe un voltaje saludable.
- Coordinación de protección más sencilla con sistemas AC tradicionales.
Ambos paradigmas comparten hardware, pero el firmware, las prioridades de control y los ajustes de protección difieren. Es importante destacar que la capacidad grid-forming no es gratuita: requiere madurez en el control, margen térmico y respuestas de falla probadas.

Un cálculo práctico: ¿cuánta “inercia” puede proporcionar una batería?
La gente suele preguntar: “¿Cuánta energía necesito para emular inercia durante 10 segundos a 1 MW?” Podemos mostrarlo con una sencilla conversión de energía.
1 MW sostenido durante 10 segundos corresponde a:
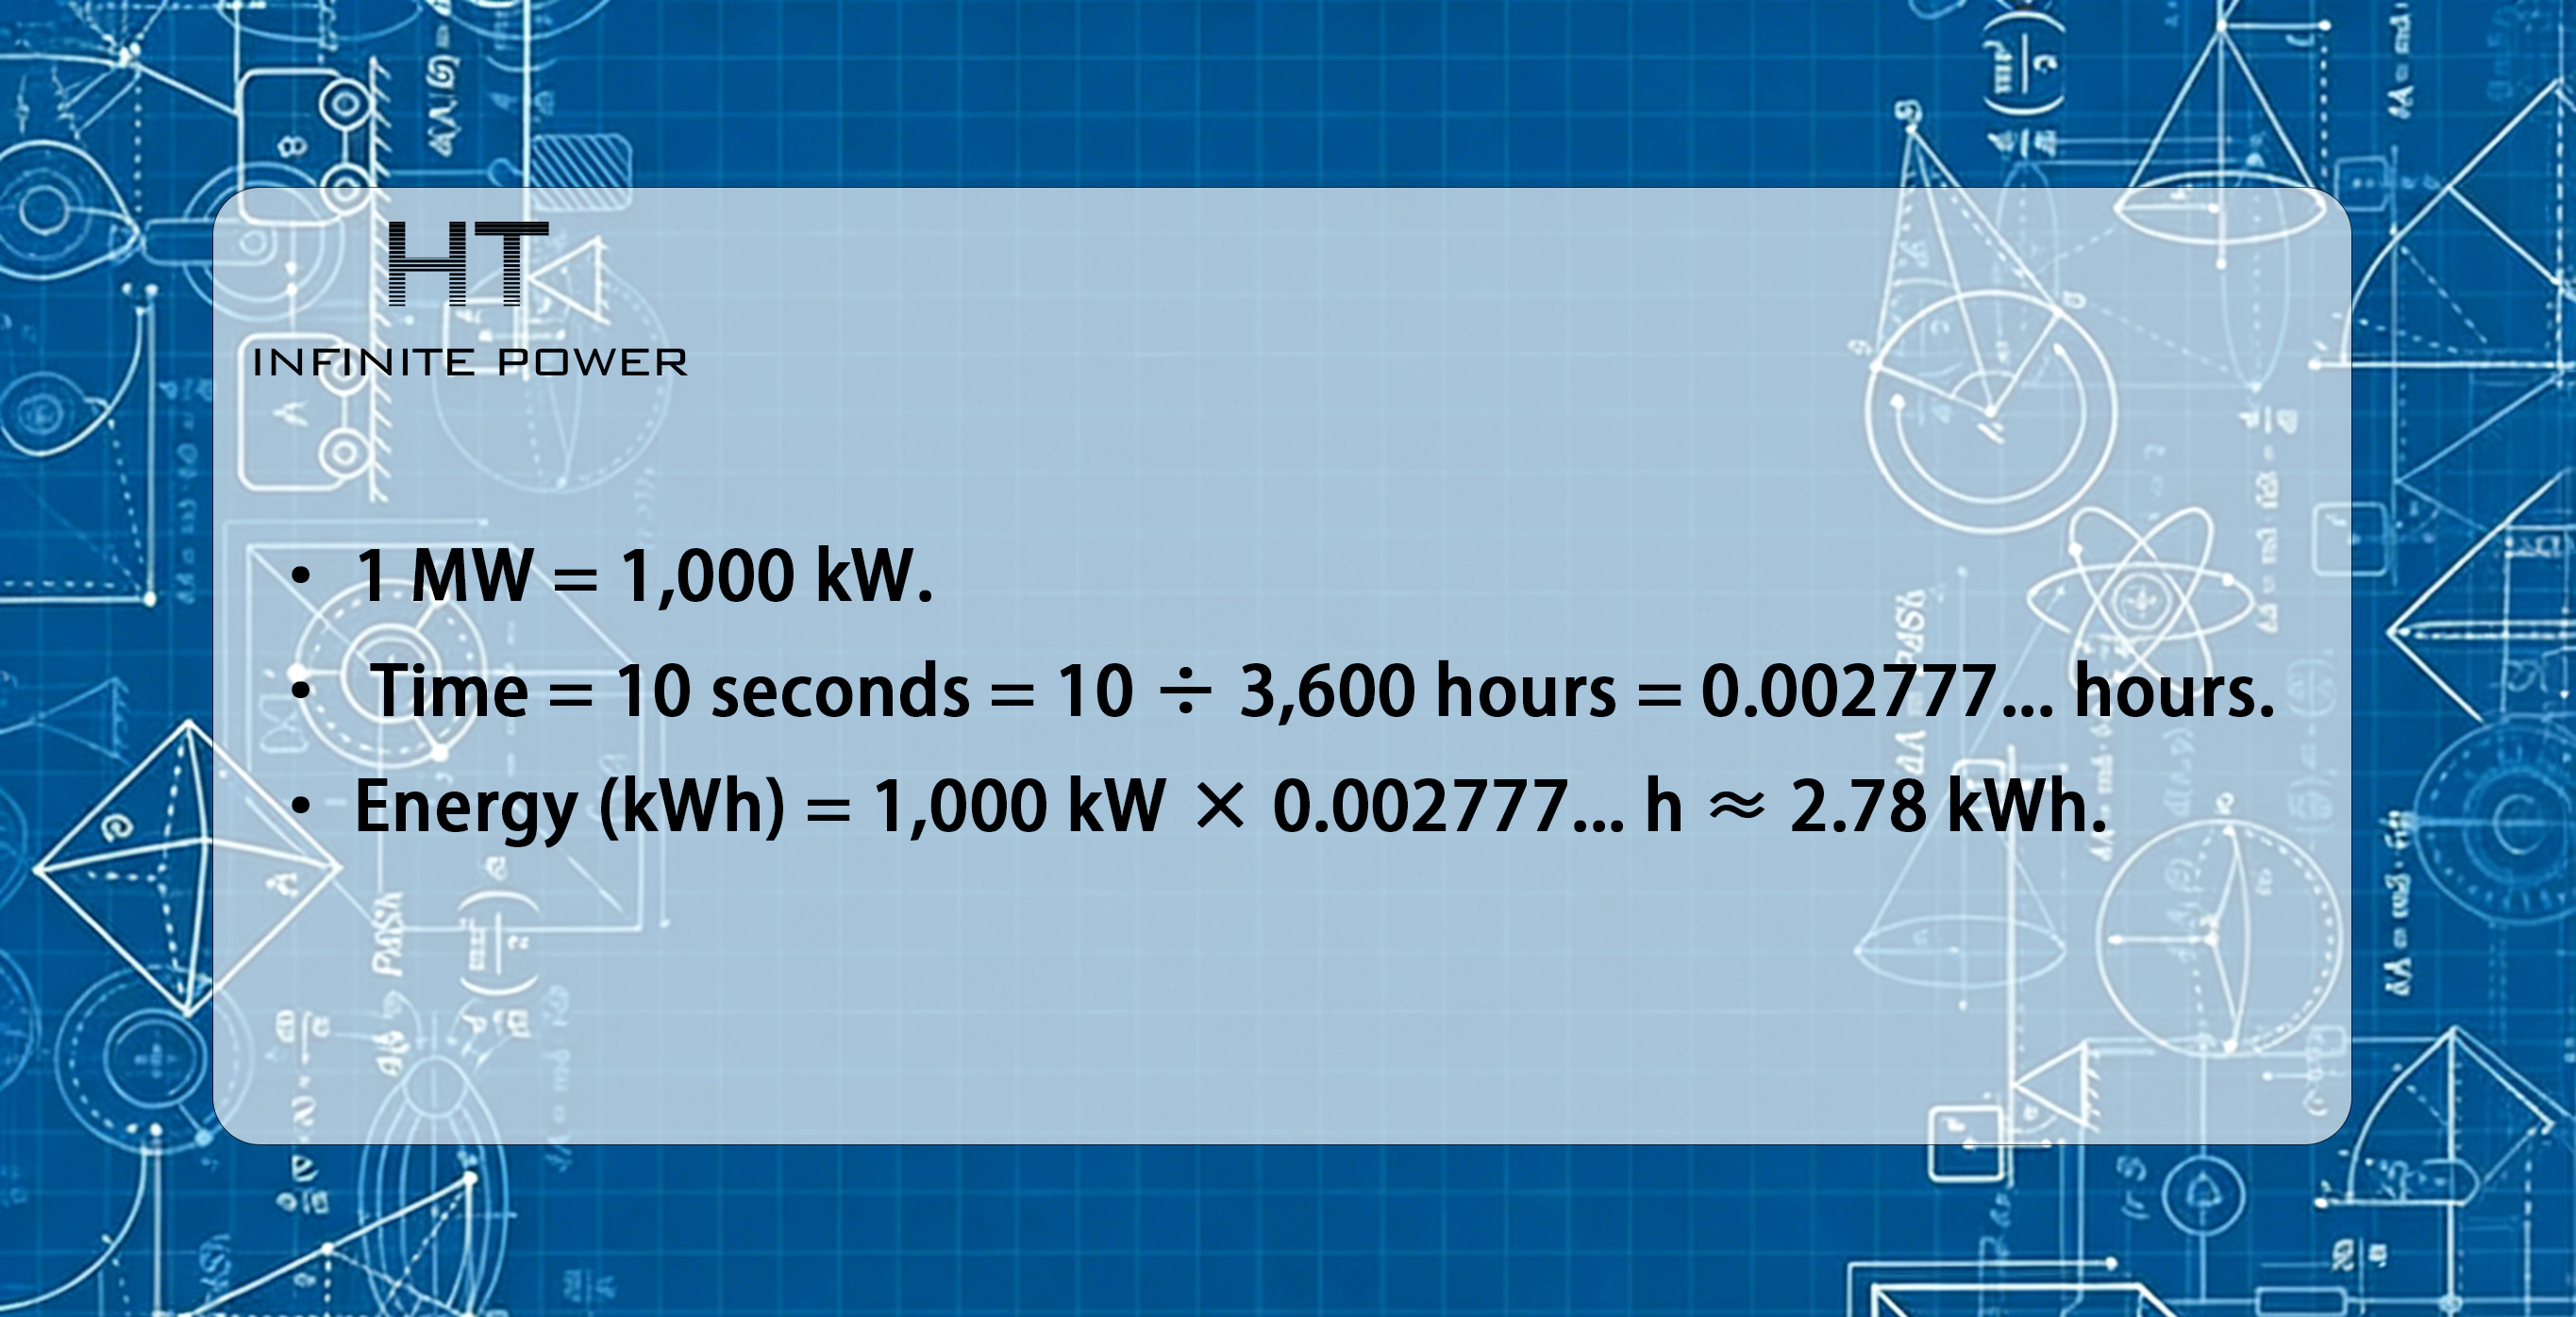
- 1 MW = 1,000 kW.
- Tiempo = 10 segundos = 10 ÷ 3,600 horas ≈ 0,002777 h.
- Energía (kWh) = 1,000 kW × 0,002777 h ≈ 2,78 kWh.
Por lo tanto, si un inversor con control grid-forming necesita suministrar 1 MW extra durante 10 segundos en un evento de frecuencia, la batería debe ser capaz de entregar aproximadamente 2,78 kWh de energía para ese pulso. Esto representa una pequeña fracción de la capacidad típica de un BESS, pero hay dos consideraciones importantes: (1) entregar alta potencia por cortos períodos somete al inversor a límites térmicos y a la dinámica del bus DC, y (2) múltiples eventos de este tipo aceleran el desgaste de la batería.
Otro ejemplo: suministrar 500 kW durante 5 minutos (300 segundos):
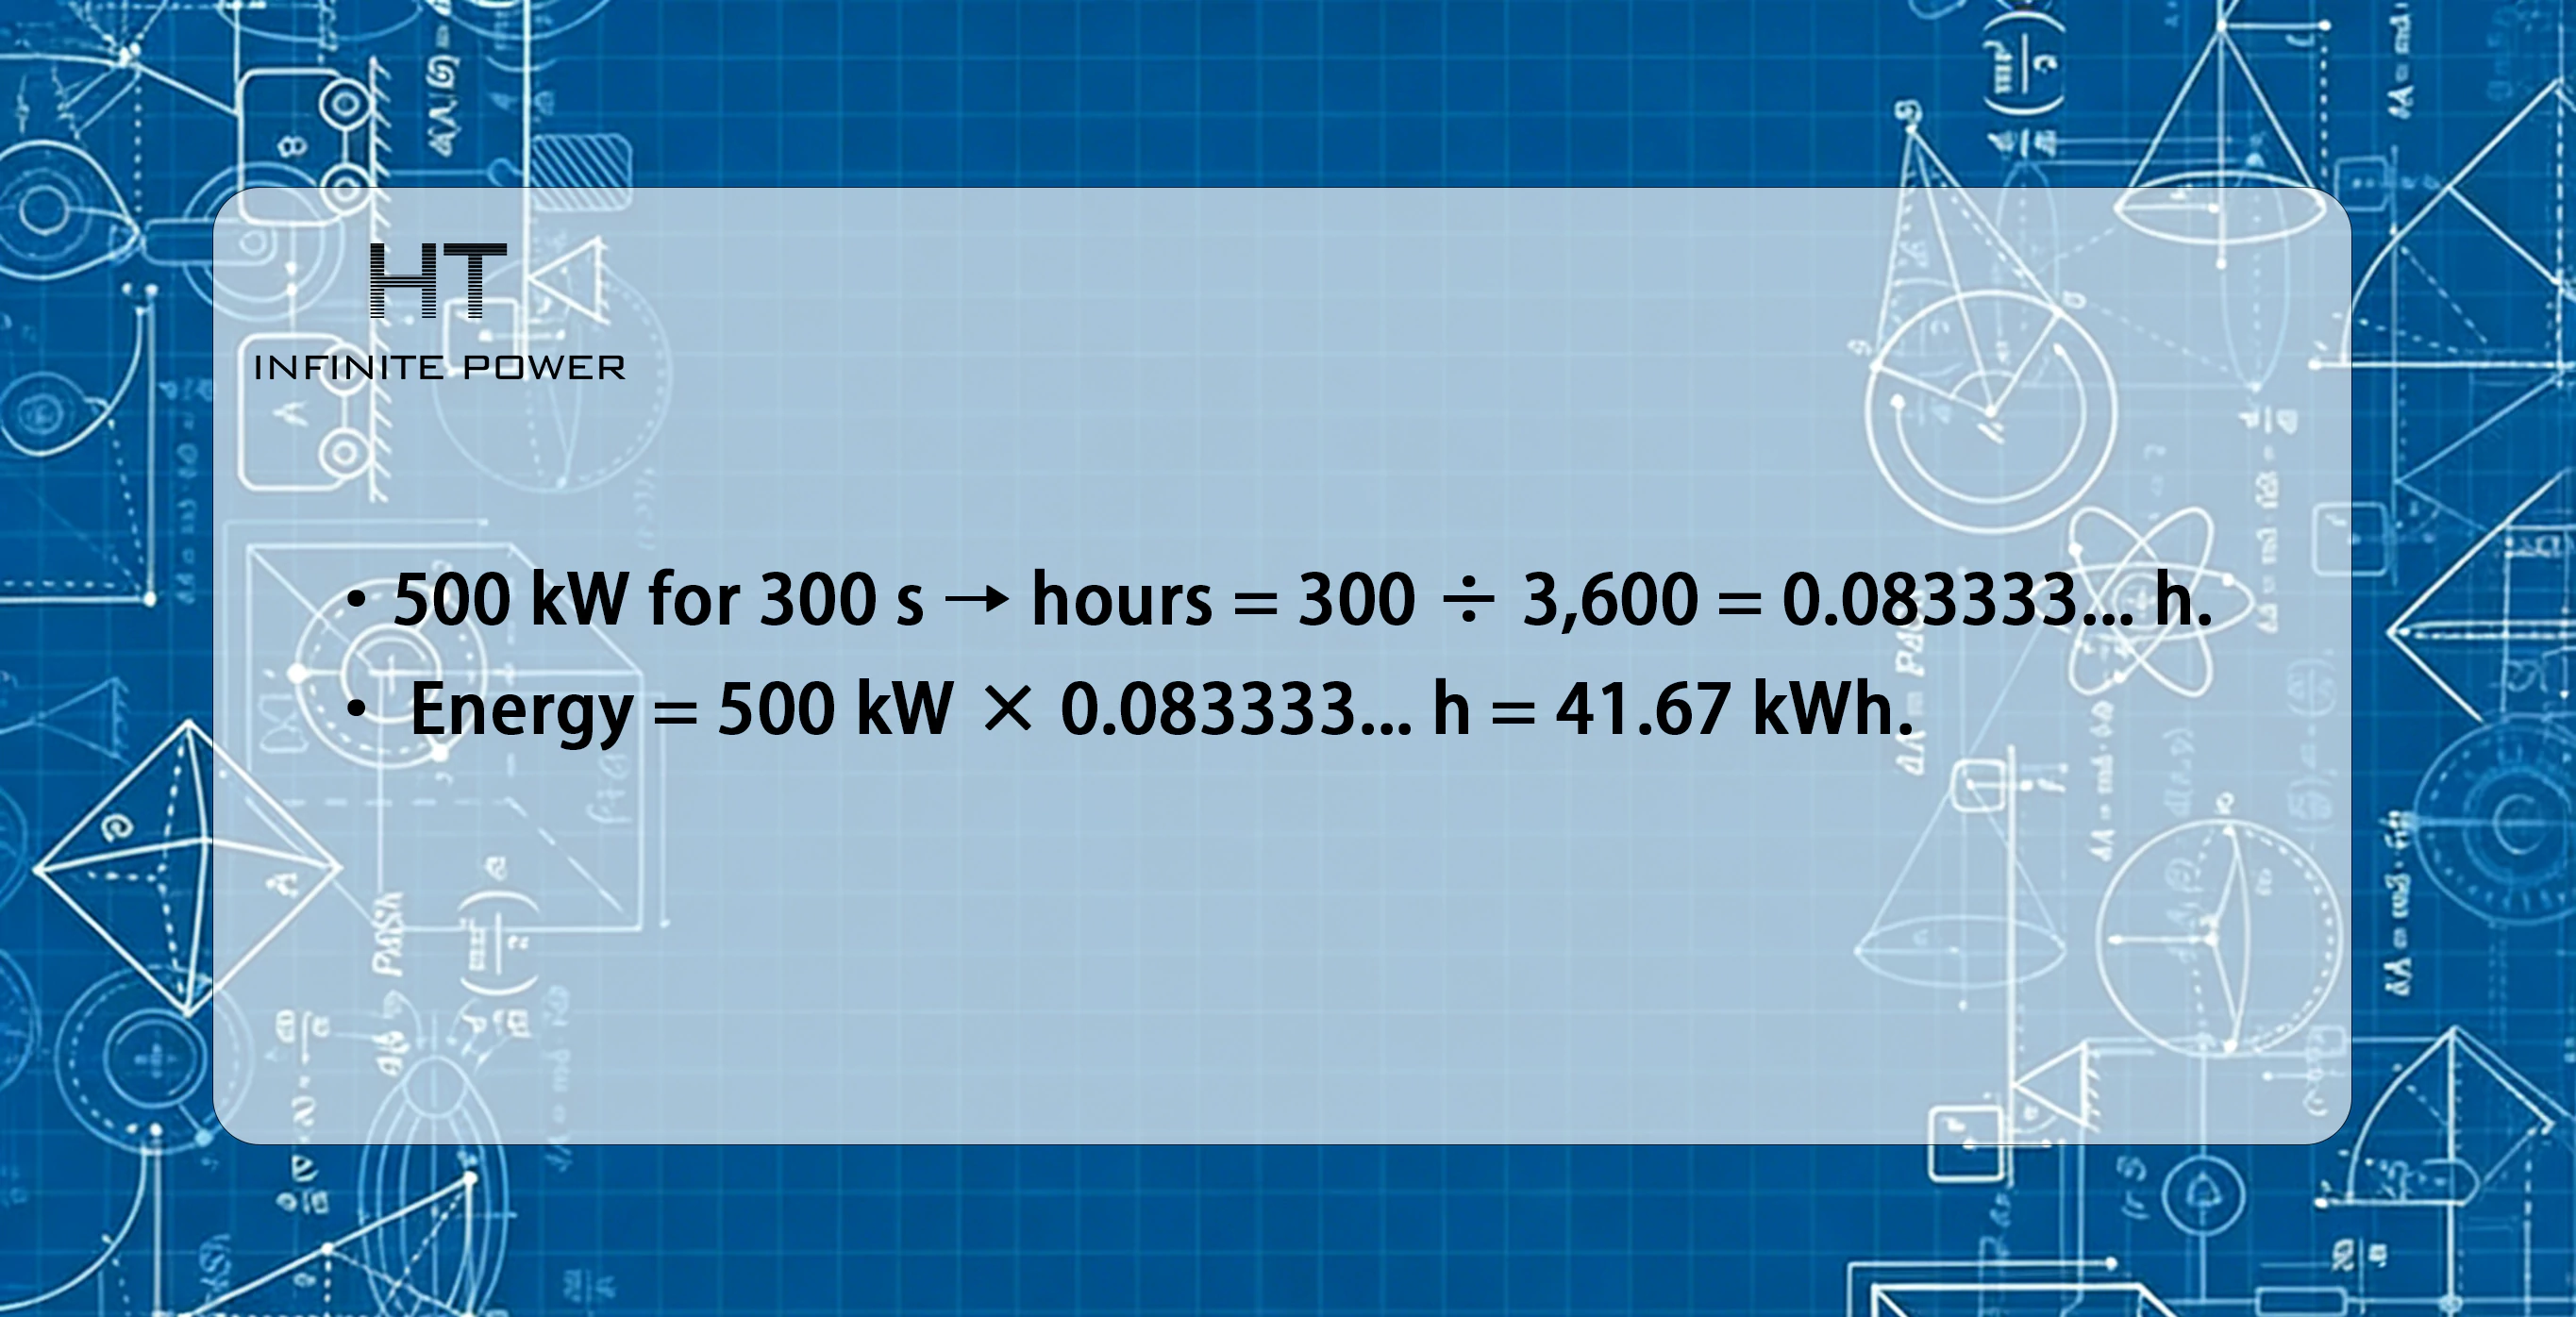
- 500 kW durante 300 s → horas = 300 ÷ 3,600 = 0,083333… h.
- Energía = 500 kW × 0,083333 h ≈ 41,67 kWh.
Estos cálculos aproximados ayudan a dimensionar reservas de inercia sintética a corto plazo y a evaluar si un BESS determinado puede soportar funciones grid-forming sin agotar excesivamente el estado de carga (SOC).
Control por droop y ejemplo numérico sencillo
El control por droop define cómo múltiples fuentes comparten cambios de carga. Un droop del 5 % significa que un cambio completo de potencia corresponde a un cambio del 5 % en la frecuencia del sistema:
- Para un sistema de 50 Hz: 5 % × 50 Hz = 2,5 Hz a escala completa.
En términos prácticos, la ley de droop establece la respuesta proporcional; no implica que la frecuencia oscilará hasta ese valor, sino que define cómo se distribuye la contribución entre los recursos.
- Para un sistema de 60 Hz: 5 % × 60 Hz = 3 Hz.
Los ingenieros suelen ajustar el droop a pequeñas fracciones para que las desviaciones de frecuencia se mantengan dentro de límites aceptables, al tiempo que permiten la compartición proporcional de la carga. Cuando muchos IBR adoptan droop, se obtiene soporte distribuido sin un controlador centralizado, pero la sintonización debe considerar la inercia efectiva y el amortiguamiento.
Cuándo usar control grid-forming (reglas prácticas)
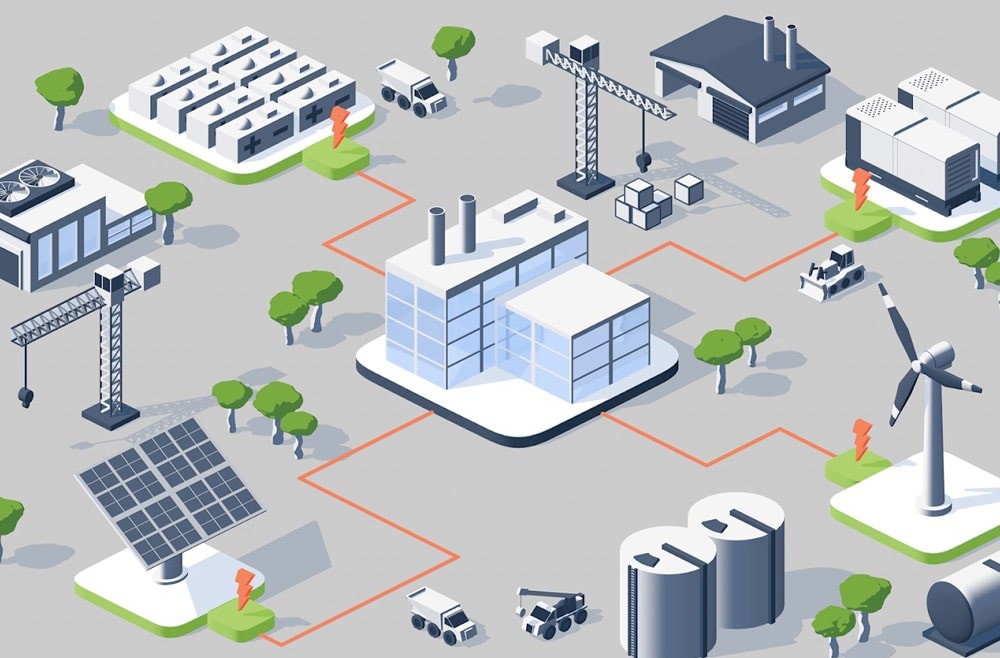
- Microredes y operación en isla: Si necesitas que el sistema funcione desconectado de la red (campus, instalación aislada), al menos una unidad debe ser grid-forming. Esta unidad establece la referencia del bus y permite que otros inversores operen en modo grid-following.
- Capacidad de arranque en negro (black-start): Para iniciar desde una red caída sin generadores convencionales, los inversores grid-forming son esenciales.
- Redes débiles / bajo SCR (relación de cortocircuito): En redes débiles donde los PLL tienen dificultades, el control grid-forming evita inestabilidades asociadas al bloqueo del PLL.
- Requisitos de estabilidad de voltaje: Si se necesita regulación rápida de voltaje o emulación de inercia, los controles grid-forming proporcionan estos servicios.
Cuándo grid-following es la opción más inteligente
- Redes rígidas con alta penetración y muchas máquinas síncronas: Si la red es estable, los inversores grid-following son más simples y muy efectivos para inyectar energía y controlar la calidad de la potencia.
- Control preciso de corriente y corrección del factor de potencia: Las arquitecturas grid-following destacan en la compensación de armónicos y en la regulación precisa de corriente.
- Actualización o implementación por etapas: Si se añade almacenamiento a un sistema PV existente y no se quiere reorganizar la jerarquía de referencia de la red, grid-following implica menor riesgo.
Caso práctico 1 — Microred de campus con un BESS de 2 MWh (conceptual)
Un campus universitario requiere cuatro horas de autonomía para carga crítica de 500 kW. Un BESS de 2 MWh satisface esta necesidad (2,000 kWh ÷ 500 kW = 4 horas). Para operar en isla con éxito, uno o dos inversores deben ser grid-forming para mantener las referencias de frecuencia y voltaje. El diseño asigna dos inversores de alta capacidad en modo grid-forming (para redundancia), mientras que el resto opera en modo grid-following para inyectar energía y controlar flujos reactivos. Los ajustes de protección se refuerzan durante los modos en isla para manejar las contribuciones de falla cambiadas.

Operativamente, el BESS ofrece:
- Transición sin interrupciones: tiempo de transferencia cero
- Inercia sintética: durante el arranque de generadores.
- Transición suave al generador: si ocurre un corte prolongado.
Esta arquitectura de control mixto equilibra resiliencia y entrega de energía, a la vez que limita el estrés sobre el inversor.
Caso práctico 2 — BESS comercial para servicios de red
Un BESS de 1 MWh detrás del medidor participa en mercados de respuesta de frecuencia y realiza peak shaving. Cuando está conectado a un sistema de distribución relativamente fuerte, el activo funciona principalmente en modo grid-following; rastrea la frecuencia de la red e inyecta corriente según señales de despacho. Para eventos de mercado que requieren soporte de frecuencia muy rápido, el operador puede habilitar temporalmente un modo tipo grid-forming (inercia virtual) dentro del rango certificado del inversor, pero solo con validación y chequeos de protección cuidadosos. Esta flexibilidad híbrida, basada en software, es cada vez más común entre fabricantes avanzados de sistemas de almacenamiento de energía con baterías.
Implementación y pruebas — qué exigir en la adquisición
Si se especifica capacidad grid-forming, solicite a los proveedores:
- Desempeño demostrado de VSM o droop con registros de tiempo.
- Pruebas de black-start y registros de transición a isla.
- Especificaciones térmicas y de sobrecarga para ráfagas cortas (por ejemplo, clasificaciones de 10 s o 1 min).
- Informes de coordinación de protecciones y evidencia de FAT/SAT.
Además, exija procedimientos de actualización de firmware, prácticas de ciberseguridad para actualizaciones del controlador y pruebas claras de transferencia durante la puesta en marcha.
Limitaciones prácticas y aspectos a tener en cuenta
- Límites térmicos: Suministrar alta potencia para emular inercia puede provocar sobrecalentamiento del inversor; las clasificaciones de tiempo corto son tan importantes como las continuas.
- Gestión del SOC de la batería: Las funciones de formación de red a menudo requieren margen. Mantenga un SOC de reserva para poder responder a demandas activas/reactivas repentinas sin comprometer los servicios energéticos.
- Coordinación de protecciones: La formación de red modifica las corrientes de falla y el comportamiento de los relés; las curvas de protección que funcionaban bien en una red síncrona pueden dispararse innecesariamente con referencias de inversor.
- Interacciones de control: Múltiples unidades formadoras de red deben ajustarse para evitar interacciones oscilatorias; es esencial una sintonización coordinada de droop y amortiguamiento.
Resumen — flujo práctico de decisión
1.Definir objetivos: ¿inicio en negro (black-start), operación en isla (islanding), soporte rápido de frecuencia o solo inyección precisa de corriente?
2.Evaluar la fortaleza de la red: red débil → favorecer grid-forming; red fuerte → grid-following suele ser suficiente.
3.Dimensionar el hardware para ráfagas: asegurar que el inversor y el BESS puedan cumplir con los requisitos de potencia a corto plazo (utilizar los cálculos de kWh mostrados anteriormente).
4.Probar temprano y con frecuencia: FAT/SAT, simulacros de black-start y registros documentados son imprescindibles.
5.Especificar entregables del proveedor: registros VSM, estudios de protección, política de actualización de firmware y garantías de desempeño documentadas.
3.Dimensionar el hardware para ráfagas: asegurar que el inversor y el BESS puedan cumplir con los requisitos de potencia a corto plazo (utilizar los cálculos de kWh mostrados anteriormente).
4.Probar temprano y con frecuencia: FAT/SAT, simulacros de black-start y registros documentados son imprescindibles.
5.Especificar entregables del proveedor: registros VSM, estudios de protección, política de actualización de firmware y garantías de desempeño documentadas.
¿Qué es la potencia activa, reactiva y aparente?
Baterías basadas en calcio: la próxima generación de tecnología de almacenamiento de bajo costo y alta densidad energética